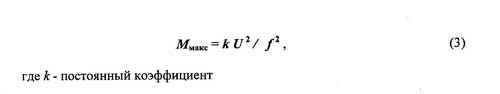Преимущества и перспективные области применения
частотных преобразователей «ERMAN»
1. Общие сведения о Частотно-Регулируемом Приводе (ЧРП )
Электрический привод с асинхронным двигателем является самым распространённым видом привода различных технологических машин и механизмов: асинхронные двигатели потребляют 75% всей производимой в мире электроэнергии, а асинхронные электроприводы машин и механизмов, используемых в жилищно-коммунальном хозяйстве России, расходуют более 30% всей вырабатываемой в стране энергии. Широкое распространение асинхронных электродвигателей во второй половине 20-го века было обусловлено простотой, надёжностью и относительно небольшой стоимостью этих машин.
Основными недостатками асинхронных электродвигателей до недавнего времени оставались сложность и неэкономичность регулирования их частоты вращения, а плавное регулирование двигателей с короткозамкнутым ротором было практически невозможно. В то же время необходимость регулирования частоты вращения была особенно важна для привода механизмов, применяемых для изменения расходов и работающих с переменной нагрузкой.
С развитием силовой полупроводниковой и микропроцессорной техники в последние 15-20 лет стало возможным создание устройств частотного регулирования электроприводов с асинхронными двигателями. Эти устройства позволили экономично и точно управлять скоростью и моментом двигателя, избавиться от дросселирования производительности насосов и вентиляторов при помощи вентилей и заслонок, от применения неэкономичных гидромуфт, а также сложных и дорогостоящих приводов постоянного тока.
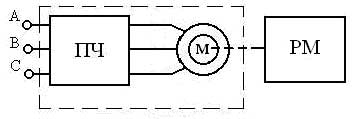
Частотно-регулируемый привод (ЧРП) состоит из асинхронного электрического двигателя М и преобразователя частоты ПЧ (рис.1):
Рис. 1. Общая структура ЧРП
Электрический двигатель приводит в движение рабочий механизм РМ (насос, вентилятор, конвейер, питатель и т.п.). Преобразователь частоты ПЧ представляет собой статическое электронное устройство, которое управляет электрическим двигателем. На выходе преобразователя формируется электрическое напряжение с регулируемыми частотой и амплитудой.
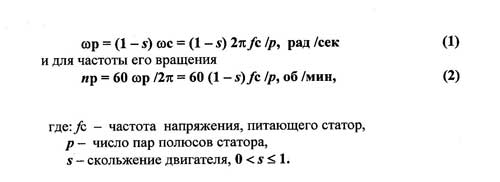
Регулирование частоты вращения ротора асинхронного двигателя ос-новано на изменении частоты вращающегося магнитного поля, создаваемого статором двигателя. Параметры привода при этом связаны следующими формулами:
для угловой скорости вращения ротора
В наиболее распространенном частотно-регулируемом приводе на основе асинхронного двигателя с короткозамкнутым ротором применяются два вида управления – скалярное и векторное.
При скалярном управлении одновременно изменяют частоту и амплитуду подводимого к двигателю напряжения. Так как автономное изменение частоты питающего напряжения приводило бы к отклонению максимального и пускового моментов двигателя, к.п.д. и коэффициента мощности привода от их расчетных значений, то для поддержания требуемых рабочих характеристик двигателя необходимо одновременно с изменением частоты изменять по определённому закону (алгоритму) и амплитуду напряжения. При этом частота является независимым воздействием, а соответствующую ей амплитуду определяют исходя из того, как при изменении частоты должны изменяться форма механической характеристики и максимальный момент привода.
В существующих преобразователях частоты при скалярном управлении чаще всего поддерживают постоянным отношение максимального момента двигателя к изменяющемуся моменту сопротивления на валу, характеризующее перегрузочную способность двигателя.
Максимальный момент, развиваемый двигателем, определяется следующей зависимостью
Для реализации постоянства перегрузочной способности двигателя необходимо при регулировании частоты обеспечивать линейный закон
U / f = const , (4)
где f – частота, а U – напряжение на статоре.
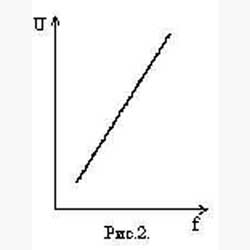
Закон регулировния (4) пригоден для случая, когда момент нагрузки на валу двигателя не зависит от частоты вращения (конвейеры, компрессоры, поршневые насосы). При этом напряжение должно увеличиваться пропорционально частоте (см. рис. 2).
Угол наклона прямой на рис.2 зависит от величин момента сопротивления и максимального крутящего момента двигателя.При постоянстве перегрузочной способности коэффициент мощности и к.п.д. двигателя на всём диапазоне регулирования частоты вращения практически не изменяются.
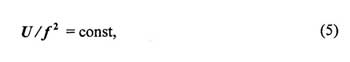
В случае привода вентилятора или центробежного насоса, у которых момент сопротивления увеличивается пропорционально квадрату частоты вращения, напряжение необходимо изменять по параболическому закону
показанному на рис.3.
Используя зависимость максимального крутящего момента от напряжения и частоты (3), можно построить необходимый график зависимости напряжения U от частоты f и для любого характера нагрузки. Полученная зависимость U от f реализуется в управляющем блоке преобразователя частоты.
Скалярное управление используется для электроприводов с диапазоном регулирования частоты вращения до 1:40, без использования датчика обратной связи. Векторное управление позволяет существенно увеличить диапазон и точность регулирования, повысить быстродействие электропривода. Этот метод обеспечивает непосредственное управление вращающим моментом двигателя.
Вращающий момент определяется током статора, который создает возбуждающее магнитное поле. При непосредственном управлении моментом необходимо изменять, кроме амплитуды, и фазу статорного тока, то-есть вектор тока. Этим и обусловлен термин «векторное управление».
Для управления вектором тока, а следовательно, положением магнитного потока статора относительно вращающегося ротора, требуется знать точное положение ротора в любой момент времени. Задача решается либо с помощью выносного датчика положения ротора, либо определением положения ротора путем вычислений по другим параметрам двигателя. В качестве этих параметров используются токи и напряжения статорных обмоток.
Векторное управление с датчиком обратной связи по скорости обеспе-ивает диапазон регулирования до 1:1000 и выше, точность регулирования по скорости – сотые доли процента, точность по моменту – единицы процентов.
Менее дорогим является частотно-регулируемый электропривод с векторным управлением без датчика обратной связи скорости, однако векторное управление при этом требует большего объёма и высокой скорости вычислений, производимых управляющим контроллером привода.